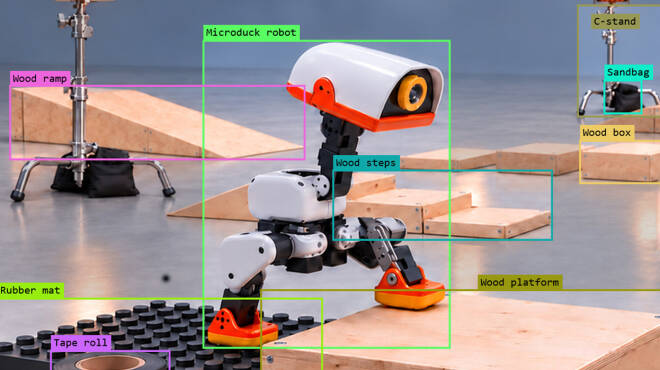
NVIDIA 于 2026 年 10 月 23 日公开 Microduck 机器人仿真工作流,展示 AI 智能体如何协助资产制作、场景搭建和行走策略训练。
把准备工作串成流程
示例借助 FreeCAD 与 Blender 制作障碍物资产,在 Isaac Sim 中组合场景,并用 Newton 模拟物理行为。图像无法确定的尺寸仍需记录假设和检查。
在并行环境中练习行走
Isaac Lab 以强化学习训练机器人适应坡道和障碍。官方实验在 RTX PRO 6000 Blackwell 工作站 GPU 上运行 4096 个并行环境,继续训练已有行走策略。
演示范围是仿真训练
这是一套供开发者参考的实验流程,不能据此推断机器人已能应对任意真实场景。不同硬件、机器人结构和任务仍需独立验证。
官方资料。资料核对于 2026-10-26。